Showing posts with label EAP. Show all posts

July 4, 2017

Вебинар. Что нового в сборке №4022

Некоторые новинки сборки TwinCAT №4022 я перечислял в стратегиях развития, но это было не точно и на уровне слухов. 27 июня прошел официальный вебинар TwinCAT 3.1 | New features in Build 4022, на котором Йозеф Папенфот (Dr. Josef Papenfort) подробно рассказал о новых и значимых функциях введенных в систему.

Все новые фишки более-менее перечислены на официальном сайте, но это скорее официальный бюллетень, нам же будут интересны некоторые подробности. Для начала, скачиваем с официального сайта Бекхофф новую сборку 3.1.4022.0: TwinCAT 3.1 – eXtended Automation Engineering (XAE). Один год — один новый релиз, но в этом билде только небольшие исправления и обновления.

Доктор официально подтвердил, что начиная со сборки 4020.x начата поддержка Windows 10 Redstone 4020.x. Поддержка Redstone 2 ожидается в середине 2017 года. Печальная же новость, что начиная с билда 4022 заканчивается поддержка всеми любимой Windows XP и WES 2009 (Windows Embedded Standart), то есть 4022 на них работать уже не будет.


Архив проектов


Что было удобно в TwinCAT 2, так это два файла на целый проект: программа в .pro-файле и конфигурация в .tsm. В то же время это было не удобно для систем контроля версий, так как файлы были бинарные — зато почтой отправлять удобно. Чтобы как-то скомпенсировать эти проблемы, был введен новый формат решения (solution, солюшен) — архив .tnzip. Внутри — это обычный архив ZIP, только расширение подлиннее.

Новый формат позволяет сжимать один или несколько проектов TwinCAT 3 в единственный файл архива. И сразу же отправить по почте: для этого есть специальный пункт меню. Впоследствии такой архив можно открыть как обычное решение (solution), то есть вот прямо сразу из архива, ничего не распаковывая.


Я поархивировал немного и выяснил, что в архиве хранятся только проекты TwinCAT. Все посторонние проекты, относительно TwinCAT (например, проект на C#), система игнорирует и в архив не включает. Зато архивы реально сжатые, сравните на картинке ниже размер "до" (Size) и размер "в" (Packe...)


Полезные мелочи


Постепенно улучшается редактор кода: добавлено раздельное масштабирование шрифтов в редакторе кода ST и окне объявления переменных. Для улучшения восприятия, появились специальные атрибуты создающие схлопывающиеся регионы — это кусок кода между специальными метками {region}

{region 'название для региона'}

... кусок кода

{endregion}

Его можно схлопывать, сворачивать, закрывать, уменьшать и сжимать до одной строки, что удобно для приготовления и употребления спагетти-кода.

В CFC-рисовалке блоков появилось автодополнение кода (IntelliSense), а в менеджере библиотек — специальная иконка, подсказывающая когда плейсхолдер куда-то там переместился и теперь указывает на другую версию библиотеки.


Переменные ввода-вывода


Переменные ввода типа AT %I* (location variables) теперь недоступны для изменения из кода: bInputVar := NOT bInputVar — запрещено на уровне компилятора и при сборке проекта приведет к ошибке компиляции. Зато теперь, начиная с билда 4022, эти переменные могут получать начальное значение: bInputVar AT %I* : INT := 123;

Из-за таких вот нововведений, функция __ISVALIDREF теперь работает только со ссылками. Про ссылки и указатели уже было, но там не было про эту функцию, которая подсказывает существует ссылка или нет:

<результат типа BOOL> := __ISVALIDREF(переменная типа REFERENCE TO <тип данных>);

TRUE — ссылка рабочая, FALSE — ссылка нулевая, подробнее читайте в справочной системе.

Соответственно REFERENCE TO на переменные AT %I* теперь тоже запрещены, так как изменение этих переменных запрещено и такая попытка будет пресекаться ошибкой компиляции.


ADS через MQTT


Поддержка реализована как .dll модуль для Mosquitto Broker. Уже есть как 32-х разрядная так и 64-разрядная версии. Модуль поставляется бесплатно, вместе со стандартным установщиком и лежит в каталоге AdsApi:


Проект-одиночка


Начиная с этого момента ПЛК-программа и конфигурация TwinCAT — могут быть двумя разными, раздельными проектами: один проект будет содержать только программный проект (программу технологического процесса, TwinCAT PLC Project), а второй, будет содержать только конфигурацию системы (TwinCAT XAE Project).

Не обязательно так делать всегда, просто учтите, что они теперь так могут, и в сложных проектах это будет просто спасение утопающему в строках кода, но вы все еще можете засунуть в конфигурацию ПЛК-программу. Просто теперь есть выбор:


Проекты связываются разработчиком друг с другом через .tmc-файл. Причем в одну конфигурацию можно засунуть несколько программных проектов, а один программный проект можно использовать в нескольких разных конфигураций: не скопировать одну программу в несколько конфигураций, а просто прилинковать проект посредством .tmc-файла.

При таком подходе, изменяя ПЛК-проект в одном месте, мы будем изменять его во всех конфигурациях одновременно. Главной при этом не забыть пересобрать ПЛК-проект: Build → Build Solution (F7), и активировать конфигурацию в TwinCAT-XAE-проекте: Activate Configuration.

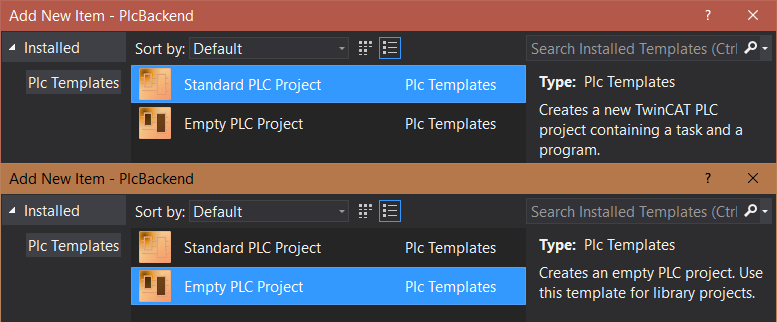
Такой принцип чем-то схож с использованием библиотек, но только пишем мы не библиотеку (Empty PLC Project), а обычную программу (Standart PLC Project).


Символьный маппинг


Теперь можно обновлять ПЛК-проект независимо от конфигурации, а новый маппинг переменных несовместим со старым. Переменные привязываются друг к другу с помощью символьной информации (грубо говоря — по именам). Прошивка контроллера должна быть новой и поддерживать.

Список системных типов данных переехал из закладок SYSTEM напрямую в дерево проекта и получил отдельную ветку с неожиданным названием Type System. Теперь туда с помощью заклинания Add New Item... и такого-то .tmc файла можно добавить распределенные типы данных (Shared Types), которые затем можно оттранслировать через EAP по TCP/IP сетям. Или через системы контроля версий, или вообще по любым каналам. Электронная почта все еще работает.


TwinSAFE


На диаграммах отображается состояние TwinSAFE-группы: в случае ошибки вы увидите толстую красную рамку, и вообще появились другие цвета, отражающие состояние входов/выходов и другие состояния. Плюс мелочи в редактировании схем безопасности: копи-паста функциональных блоков или псевдонимов (Alias Devices), разбивка на подкаталоги для псевдонимов устройств.


Книга жалоб и предложений


В XAE встроили специальный пункт меню для отправки письма сразу в тех. поддержку Бекхофф. При нажатии, появляется готовая форма, которую нужно заполнить. Причем ведет форма себя очень странно, так как доступна только из TwinCAT Measurement Project (это который про рисование графиков) и кликнуть нужно обязательно по ветке проекта Scope XY Project.


Монитор ADS


Бесплатный, но качается и устанавливается отдельно с FTP-сайта Бекхофф: TF6010-ADS-Monitor. После установки будет лежать здесь: C:\TwinCAT\Functions\TF6010-ADS-Monitor\Viewer\TcAmsAdsViewer.exe

С помощью монитора можно смотреть на пакеты ADS, иногда отправляя свои собственные. Аналогичное можно получить из WireShark, только здесь фильтры настраивать не нужно.


Установка


В остальном билд №4022 установился без проблем на Windows 10 Home. Если собираетесь запускать контроллер на локальной машине разработчика (ноутбук на котором программируете), то после установки запустите от имени "Администратора" батник: C:\TwinCAT\3.1\System\win8settick.bat и перезагрузите компьютер.

March 28, 2017

EtherCAT Automation Protocol

Пробежим по EtherCAT от транспортировки пакетов, до синхронизации на уровне переменных в размеченных областях памяти.


Транспорт


Данные EtherCAT передаются в виде пакетов, которые полностью совместимы с Ethernet-пакетами. Это означает, что EtherCAT-пакеты на физическом (PHY) и MAC-уровне построены так, что для Ethernet-сетей они выглядят как родные и устройства типа роутеров, свичей и хабов могут передавать их не задумываясь, наравне с остальными пакетами Ethernet. Если же необходимы более высокоуровневые фишки (типа IP-роутинга), то без проблем можно перейти на уровень выше и поместить фрейм EtherCAT в UDP/IP датаграмму.

Изображение: beckhoff.com


Фрейм


Упрощенно EtherCAT фрейм состоит из заголовка и данных, но сейчас нам будет интересен только заголовок (header), который в свою очередь состоит из поля длины и поля типа данных, который определяет протокол передачи данных внутри пакета:
  1. EtherCAT Device Protocol
    • Тип 1: данные EtherCAT.
  2. EtherCAT Automation Protocol (EAP)
    • Тип 4: Синхронный обмен операционным пакетом, PD (Process Data Communication).
    • Тип 5: Асинхронный обмен через "почтовые ящики" (Mailbox communication). Для асинхронного обмена доступен только протокол AoE (ADS over EtherCAT). Остальные протоколы, такие как CAN, SERCOS, PROFIBUS и т. п., передаются "внутри" его фреймов.

При непосредственном подключении EtherCAT-подчиненного к мастеру всегда используется EtherCAT Device Protocol (тип 1). Для этого на подчиненном устройстве устанавливается специальный микрочип — EtherCAT Slave Controller (ESC). Для остальных видов связи, в том числе и для построения сложных маршрутов, используется EtherCAT Automation Protocol (EAP, тип 4 или 5). Оба протокола могут использоваться как синхронно, так и асинхронно.

Подробнее о структуре фрейма EAP можно прочитать в справочной системе — EAP telegram structure.


Синхронный обмен


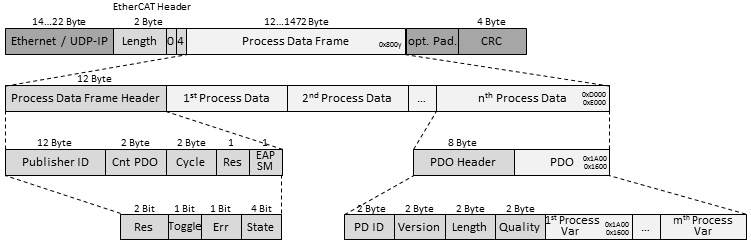
Ключевые слова — PD, PDO. Максимальная длина EtherCAT-телеграммы — 1472 байта. Синхронный обмен происходит с помощью следующей сетевой матрешки:

Изображение: beckhoff.com


Телеграмма состоит из заголовка Process Data Header (PDH) и одного или нескольких операционных наборов данных Process Data (PD). Заголовок содержит Publisher Id — уникальный идентификатор устройства отправителя (издатель, publisher) данных. Кроме него есть счетчик, нарастающий каждый цикл, и поле с общим количеством блоков, расположенных в PD.

Каждый операционный набор (PD, Process Data) состоит из одного или нескольких PDO. Каждый PDO состоит из заголовка PDO Header и одной или нескольких переменных PDO Variables. PDO Header содержит идентификатор переменной и ряд других полей: версия PDO, длина PDO, свежесть данных в 100 микросекундных интервалах.

Если асинхронный обмен может происходить в произвольные моменты времени, то синхронный обмен обязан происходить через равные промежутки времени, что достигается двумя способами:
  1. Pushed Data Exchange (способ проталкивания) — когда "издатель" (Publisher) отправляет PD в сеть через равные промежутки времени или при изменении своего состояния, а "подписчик" (Subscriber) принимает и обрабатывает. Таким образом работают "сетевый переменные" (Network Variables) в TwinCAT 2. За один раз отправляется и принимается один фрейм данных.
  2. Polled Data Exchange (опросный способ) — когда "клиент" отправляет запрос, в котором содержится его PD, а в ответ получает отдельный фрейм ответа с PD информацией сервера. Работает клиент-серверная архитектура, поэтому суммарно в общении участвуют два сетевых фрейма.
Здесь внезапно проявляется различие в работе протоколов EtherCAT Device Protocol и EAP, так как в случае с Device Protocol формируется один единственный большой пакет, в котором заранее предусмотрено место для данных подчиненных устройства. По мере прохождения пакета через кольцо EtherCAT-шины в эти пустые места EtherCAT-фрейма "на лету" будут вставляются данные подчиненного устройства. Это очень быстро.
В случае же с EAP можно достичь 10 миллисекундного отклика, если применяются свичи и гигабитный Ethernet; и 100мс отклик, в случае применения UDP/IP роутинга. Это медленнее, но более гибко и можно запускать через интернет. При этом не стоит забывать, что параллельно в сетях Ethernet могут общаться и другие устройства, что в свою очередь может привести к нарушении синхронности обмена сообщениями.

Pushed (1) способ передачи позволяет передаваться данные как на одно устройство, так и на группу устройств:
  • Unicast: один издатель — один подписчик.
  • Multicast: один издатель — группа заданных подписчиков.
  • Broadcast: один издатель — все доступные устройства.
Polled (2) способ передачи связывает только два конкретных устройства.


Триггеры


Отправка EAP телеграм основана на механизме триггеров: происходит какое-то событие и если условие выполнено — происходит отправка ответа. Не рекомендуется использовать одновременно несколько условий для срабатывания триггера, так как система не может гарантировать их взаимодействие между собой.

Существует пять различных условий для срабатывания триггеров:
  1. Poll Request Rx PD — пришла телеграмма опроса.
  2. Divider/Modulo — регулярная отправка. Divider — это множитель для времени цикла отправки, Modulo — множитель для ожидания перед первой отправкой (смещение первой телеграммы).
  3. Cycle Time — отправка через заданный интервал в микросекундах. Отношение интервала цикла передачи и длительность цикла задачи должны быть кратны целому числу.
  4. Изменение состояния по таймауту (Change of State, CoS) — отправка происходит при изменении значения переменной. Если значение не менялось в течении заданного времени (в миллисекундах), то происходит повторная отправка того же значения, что и в прошлый раз.
  5. Изменение состояния с гарантированным интервалом (Change of State, CoS) — отправка происходит при изменении значения переменной. Между отправкой старого и нового значений должно пройти не меньше заданного времени  (в миллисекундах).
В любом случае интервал или промежуток времени для условий должен быть равен или больше времени цикла задачи, опрашивающей устройство.
Подробнее о механизме триггеров — EAP Send Mechanism.


Конфигурирование


Ранее, в TwinCAT 2, такая модель называлась "сетевыми переменными" (Network Variables). В TwinCAT 3 ее назвали своим именем EtherCAT Automation Protocol. Так или иначе, в начале вы создаете несколько переменных базовых типов или даже структур, а затем TwinCAT автоматически транслирует их через Ethernet на другие устройства (контроллеры, ПЛК, и т. п). Тем самым вы получаете более-менее синхронные данные на обеих сторонах, без необходимости в написании кода для поддержки сетевой передачи данных программой.

Создание EAP-конфигурации:
  • Добавление EAP устройства.
  • Отправка переменных (источник данных).
  • Подписка на переменные.
  • Использование типов данных пользователя (структуры).

Конфигурирование EAP-устройства:
  • EAP устройство.
  • Издатель (Publisher Box).
  • Переменные издателя.
  • Подписчик  (Subscriber Box).
  • Переменные подписчика.
  • EAP между TwinCAT 2 и TC3 — обмен данными работает в обе стороны. Автоопределение сетевых переменных (Browse for Computer, Browse for File) работает только в одну сторону: TwinCAT 3 автоматически подхватывает переменные из TwinCAT 2.